


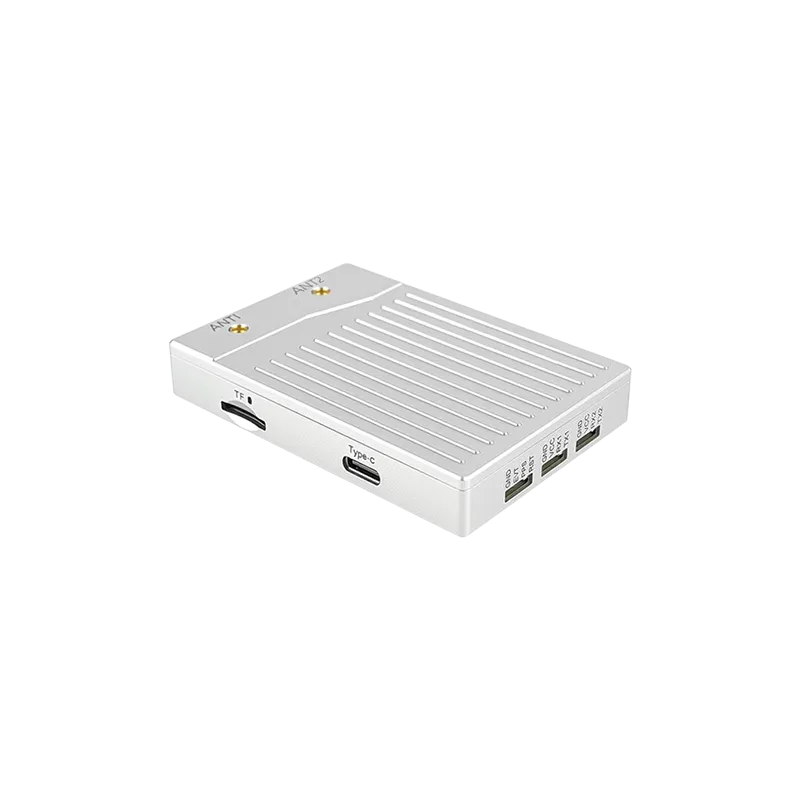
Guia abrangente sobre a implementação da tecnologia cinemática em tempo real para sistemas robóticos de próxima geração.
Introdução à Robótica de Alta Precisão
O cenário da automação moderna está passando por uma mudança radical, impulsionada pela demanda por precisão sub-decimétrica na navegação. No centro dessa revolução está o receptor RTK GNSS para robótica, uma solução de hardware especializada que transcende as limitações dos sistemas tradicionais de posicionamento global. Soluções GNSS padrão geralmente oferecem precisão em poucos metros, o que é suficiente para smartphones ou navegação geral de veículos. No entanto, para um cortador de grama autônomo, um robô de entrega ou um trator agrícola de precisão, uma margem de erro de até meio metro pode levar a falhas catastróficas ou ineficiência operacional significativa.
Ao utilizar a tecnologia de Cinemática em Tempo Real (RTK), os roboticistas podem alcançar localização em nível de centímetro. Essa precisão não é apenas um luxo; É o requisito fundamental para robôs que devem interagir com ambientes complexos, seguir caminhos predefinidos com precisão cirúrgica e manter protocolos de segurança em áreas habitadas por humanos. Neste guia, exploramos a mecânica complexa, estratégias de implementação e soluções profissionais que tornam possível o posicionamento de alta precisão para qualquer plataforma robótica.
A mecânica da tecnologia RTK GNSS
A tecnologia cinemática em tempo real funciona analisando a fase da onda portadora do sinal de satélite, em vez de apenas o conteúdo informativo do sinal. Para alcançar isso, um receptor RTK GNSS para robótica requer dois componentes principais: uma estação base e um rover. A estação base está posicionada em um local conhecido e levantado. Ele monitora os sinais do satélite e calcula os erros causados por atrasos atmosféricos e variações orbitais. Essas correções são então transmitidas em tempo real para o módulo "rover" montado no robô.
O rover combina suas próprias observações de satélite com os dados da estação base para resolver a ambiguidade do inteiro da fase da portadora. Esse processo permite que o sistema determine a posição relativa do robô em relação à estação base com uma precisão de 1 a 2 centímetros. Receptores modernos frequentemente suportam múltiplas constelações, incluindo GPS, GLONASS, Galileo e Beidou, garantindo que mesmo em ambientes desafiadores onde alguns satélites estão ocultos, o robô mantenha um alto grau de integridade de posicionamento.
Além disso, a integração de bandas multifrequência (L1, L2 e L5) reduziu significativamente o "tempo para a primeira fixação" (TTFF). Isso significa que os robôs podem inicializar seus estados de navegação de alta precisão mais rápido do que nunca. Para desenvolvedores profissionais, entender essa dinâmica da fase portadora é essencial ao selecionar hardware que deve operar de forma confiável sob condições ionosféricas variadas e em locais geográficos diversos.
Integração de Receptores RTK em Plataformas Robóticas
A integração bem-sucedida de um receptor RTK GNSS para robótica vai além de simplesmente conectar um módulo. Envolve uma consideração cuidadosa da interface de hardware, protocolos de dados e montagem física. A maioria dos módulos RTK profissionais utiliza protocolos padronizados como NMEA 0183 para saída de posição e RTCM 3.x para entrada de dados de correção. Os desenvolvedores devem garantir que seus controladores de voo ou computadores a bordo (como sistemas baseados em ROS) estejam configurados para lidar com esses fluxos de dados de alta frequência.
A interferência eletromagnética (EMI) é outro fator crítico. Robôs frequentemente estão equipados com motores, processadores de alta velocidade e transmissores sem fio, todos capazes de gerar ruído que interfere com sinais fracos de satélite. Usar antenas blindadas de alta qualidade e posicioná-las longe de fontes de interferência é vital. Muitos engenheiros optam por módulos integrados que combinam a antena e o receptor para minimizar a perda de sinal por cabos coaxiais.
A latência de comunicação entre a estação base e o rover também deve ser minimizada. Seja usando links de rádio UHF ou NTRIP (Transporte em Rede de RTCM via Protocolo de Internet), o atraso no recebimento dos dados de correção deve permanecer abaixo de 1-2 segundos para manter o status "Fixo" do RTK. Se o link for interrompido, o receptor pode voltar ao estado "Float", onde a precisão se degrada para níveis de decimetro, potencialmente interrompendo as operações autônomas do robô.
Enfrentando os Desafios Ambientais
Um dos maiores obstáculos para qualquer receptor RTK GNSS para robótica é o efeito "cânion urbano". Prédios altos, folhagem densa e grandes estruturas metálicas podem refletir sinais de satélite, criando interferência de múltiplos caminhos. Isso resulta no receptor calculando uma posição com base em um sinal que seguiu um caminho mais longo, causando erros. Para mitigar isso, receptores avançados empregam sofisticados algoritmos de rejeição multicaminho e utilizam rastreamento "de todas as constelações" para maximizar o número de satélites visíveis.
Em cenários onde sinais GNSS são completamente bloqueados, como em ambientes internos ou sob túneis pesados, sistemas robóticos de alta qualidade frequentemente utilizam fusão de sensores. Isso envolve combinar dados RTK com Unidades de Medição Inercial (IMUs), odometria de roda ou LiDAR. Ao usar um filtro de Kalman, o robô pode manter uma estimativa precisa de sua posição durante pequenas interrupções GNSS. Essa abordagem híbrida garante que os dados de alta precisão fornecidos pelo receptor RTK sejam aproveitados em seu pleno potencial, mantendo um mecanismo de recuo para perda total de sinal.
As condições climáticas também influenciam. Embora os sinais GNSS geralmente sejam resistentes à chuva e à névoa, condições atmosféricas extremas podem afetar a propagação do sinal pela troposfera. Os algoritmos RTK modernos são projetados para compensar essas variáveis, mas os usuários devem estar cientes de que o desempenho mais estável é sempre alcançado com uma visão clara e desobstruída do céu.
Principais Aplicações na Indústria Moderna
A aplicação do receptor RTK GNSS para robótica abrange múltiplas indústrias de alto risco. Na agricultura de precisão, tratores e drones autônomos usam RTK para plantar sementes e aplicar fertilizantes com precisão centimétrica, reduzindo o desperdício e maximizando a produtividade das culturas. Esses sistemas podem seguir o mesmo caminho por anos com quase nenhuma desvio, algo impossível com direção manual ou GPS padrão.
No campo da logística e entrega, os robôs de entrega de última milha dependem do RTK para navegar por calçadas estreitas e alcançar portas específicas dos clientes sem colidir com obstáculos. Da mesma forma, para levantamentos e construção geodésicos, rovers autônomos podem mapear os locais e verificar o alinhamento das estruturas com precisão profissional, reduzindo significativamente os custos de mão de obra e o tempo associados aos métodos tradicionais de levantamento.
Além disso, o surgimento dos cortadores de grama robóticos autônomos trouxe a tecnologia RTK ao mercado consumidor. Ao contrário dos modelos antigos que exigiam fios de contorno enterrados, cortadores com RTK podem ser programados por meio de limites virtuais, permitindo um gerenciamento flexível do pátio e padrões de corte perfeitos. Essa transição demonstra como hardware GNSS de alta precisão está se tornando mais acessível e robusto para aplicações do dia a dia.
Por que escolher Yonghao para suas necessidades robóticas GNSS
Na Yonghao, somos especializados em fornecer soluções de posicionamento de ponta, adaptadas aos projetos autônomos mais exigentes. Nossa expertise em tecnologia GNSS nos permite fabricar hardware de alto desempenho que resiste às exigências do uso industrial. Seja você construindo um drone de pesquisa em pequena escala ou uma frota de veículos autônomos pesados, nosso receptor RTK GNSS para robótica foi projetado para oferecer precisão consistente em nível de centímetros.
Nosso portfólio de produtos inclui os renomados módulos compatíveis com UM980 e ZED-F9P , que são padrões da indústria para localização de alta precisão. Esses módulos possuem suporte multibanda e multiconstelação, garantindo que seu robô mantenha uma fixação estável mesmo em ambientes desafiadores. Também oferecemos antenas RTK GNSS especializadas que proporcionam capacidades superiores de ganho e rejeição multicaminho.
A vantagem do Yonghao está em nosso compromisso com a confiabilidade e o suporte técnico. Entendemos as complexidades da integração robótica e nossa equipe é dedicada a fornecer os serviços de documentação e personalização necessários para ajudar você a ter sucesso. De sistemas anti-interferência a módulos de antena integrados, nossas soluções são projetadas para capacitar a próxima geração de sistemas autônomos.
Perguntas Frequentes
P1: Como um receptor RTK GNSS para robótica melhora a navegação autônoma?
Ele oferece precisão de posicionamento em nível de centímetro ao usar correções em tempo real de uma estação base, permitindo que os robôs sigam caminhos precisos e interajam com segurança com o ambiente.
P2: Posso usar um receptor GNSS RTK para robótica em áreas urbanas?
Sim, embora o desempenho dependa da visibilidade do sinal. Receptores modernos multi-constelação de Yonghao são projetados com rejeição multipath para manter a estabilidade em ambientes urbanos.
P3: Qual é a diferença entre o status "Flutuante" e "Fixo" em um receptor RTK GNSS para robótica?
O status "Fixo" significa que o receptor resolveu a ambiguidade da fase da portadora e alcançou precisão em nível de centímetro, enquanto "Flutuante" indica que o sistema ainda está calculando e a precisão está tipicamente na faixa do decímetro.
P4: O receptor RTK GNSS para robótica requer uma conexão constante com a internet?
Se você está usando o NTRIP para correções, é necessário ter conexão com a internet. Alternativamente, você pode usar uma estação base local com ligação de rádio UHF para áreas sem cobertura celular.
P5: Como escolho o receptor GNSS RTK certo para robótica para o meu projeto?
Considere fatores como o número de constelações suportadas, faixas de frequência (L1/L2/L5), consumo de energia, compatibilidade da interface e se você precisa de uma antena integrada.
Pronto para elevar sua precisão robótica?
Explore hoje toda a gama de módulos e antenas GNSS de alta precisão da Yonghao. Nossos especialistas estão prontos para ajudar você a encontrar a solução perfeita para sua aplicação autônoma.